

자율주행시스템이 아무리 정확하게 도로를 보고 경로를 계획해도 자동차가 자신의 접지력과 제동력, 조향능력을 알지 못하면 그 판단을 안전하게 실행할 수 없다. 둥펑자동차는 지능형 주행과 섀시가 서로의 상태와 한계를 주고받고 구동·제동·조향·서스펜션을 하나의 차량 운동으로 조율해야 한다고 말한다. 명령을 받아 움직이던 ‘사지’가 자동차의 물리적 가능성을 판단하는 ‘소뇌’로 이동하고 있다.
글 | 한상민 기자 _ han@autoelectronics.co.kr
IN ENGLISH
차량 앞 과속방지턱이 나타난다. 기존 섀시는 바퀴가 턱을 밟고 차체가 흔들린 뒤 댐퍼를 조절한다. 둥펑자동차가 제시한 지능형 섀시는 카메라로 전방 노면을 먼저 읽고, 바퀴가 닿기 전에 차고와 댐퍼의 작동 상태를 바꾼다.
젖은 도로에서도 마찬가지다. 타이어가 미끄러진 뒤 구동력과 제동력을 조절하는 데 그치지 않는다. 전방 노면의 유형과 마찰계수를 추정하고 차량 하중과 경사도, 속도, 타이어 상태를 결합해 앞뒤 차축의 힘을 미리 배분한다. 실제 바퀴의 움직임이 예상과 다르면 추정값을 다시 고친다. 그러나 과속방지턱을 부드럽게 넘고 빗길에서 미끄러짐을 줄이는 것은 지능형 섀시가 만들어내는 결과의 일부일 뿐이다. 더 큰 변화는 자동차가 전방 환경뿐 아니라 자신의 접지력과 제동력, 조향능력, 고장 상태까지 이해하기 시작했다는 데 있다.
왕덩펑(Wang Dengfeng) 둥펑자동차그룹 연구개발총원 전자·전기 아키텍처 매니저는 이를 ‘사지에서 소뇌로’의 전환이라고 표현했다.
“기존 자동차의 섀시가 명령을 받아 움직이는 사지였다면, 앞으로의 지능형 섀시는 스스로 차량의 상태를 이해하고 여러 액추에이터를 조율하는 소뇌가 돼야 합니다.”
지능형 주행이 이동경로를 계획해도 현재 노면에서 타이어가 확보할 수 있는 접지력과 차량이 낼 수 있는 제동력, 조향과 서스펜션의 응답 능력을 알지 못하면 그 경로는 실행할 수 없는 계획이 될 수 있다. 둥펑이 말하는 피지컬 AI의 핵심은 자동차가 더 잘 판단하는 데만 있지 않다. 자신이 실제로 할 수 있는 움직임을 이해하고, 디지털 판단을 물리적인 행동으로 정확하게 바꾸는 능력에 있다.
자율주행차는 자신의 한계를 알아야 한다
기존 자동차에서는 구동과 제동, 조향, 서스펜션이 각각 개발되고 제어됐다. 자율주행 시스템이 목표 궤적이나 감속도를 전달하면 각 장치가 정해진 명령을 수행했다. 정보는 주로 지능형 주행에서 섀시로 내려갔다.
그러나 계획된 궤적과 자동차가 실제로 수행할 수 있는 운동 사이에는 간극이 있다. 마른 노면에서 가능한 급제동과 회피 조향을 눈길이나 빗길에서 그대로 실행할 수는 없다. 타이어 마모와 차량 하중, 속도와 경사도에 따라서도 가속과 제동, 선회능력이 달라진다. 이 간극을 줄이려면 지능형 주행과 섀시가 서로 정보를 주고받아야 한다. 주행시스템은 카메라와 레이다, 지도 정보를 이용해 전방 노면과 교통상황을 섀시에 알려준다. 섀시는 타이어의 접지력과 차량의 운동 상태, 각 액추에이터가 낼 수 있는 힘과 이상 여부를 다시 주행시스템에 전달한다. 주행시스템은 이 정보를 반영해 자동차가 실제로 수행할 수 있는 경로를 계획한다.
“섀시에는 ‘눈’을 달아 도로와 환경의 상태를 미리 파악하게 해야 합니다. 반대로 지능형 주행시스템에는 차량의 ‘체질’을 알려줘야 합니다. 현재 노면에서 차량이 어느 정도까지 가속하고 제동하며 회전할 수 있는지를 알아야 실제로 실행할 수 있는 경로를 계획할 수 있기 때문입니다.”
지능형 주행이 도로를 보는 눈과 경로를 판단하는 대뇌라면, 섀시는 자동차의 몸이 감당할 수 있는 범위를 계산하는 소뇌다. 둘의 관계도 명령과 실행의 단방향 연결에서 계획과 물리적 가능성을 계속 조정하는 양방향 협업으로 바뀐다.
둥펑은 이 결합을 세 단계로 제시했다. 레벨 1·레벨 2를 대상으로 한 1.0 단계에서는 지능형 주행이 판단하고 섀시가 X·Y·Z축 운동을 협조제어한다. ‘판단 속에 실행이 있는’ 단계다. 레벨 3·레벨 4를 향한 2.0 단계에서는 주행시스템이 섀시의 운동한계를 이해하고, 섀시는 주행 의도를 앞서 받아 제어를 준비한다. 판단과 실행이 서로의 영역 안으로 들어간다. 레벨 5를 향한 3.0 단계는 인식과 판단, 실행이 분리되지 않는 ‘지행일체’다. 주변 환경뿐 아니라 자신의 상태와 운동능력까지 이해하고 변화에 적응하는 이동형 체화지능체가 둥펑이 제시한 장기 목표다.
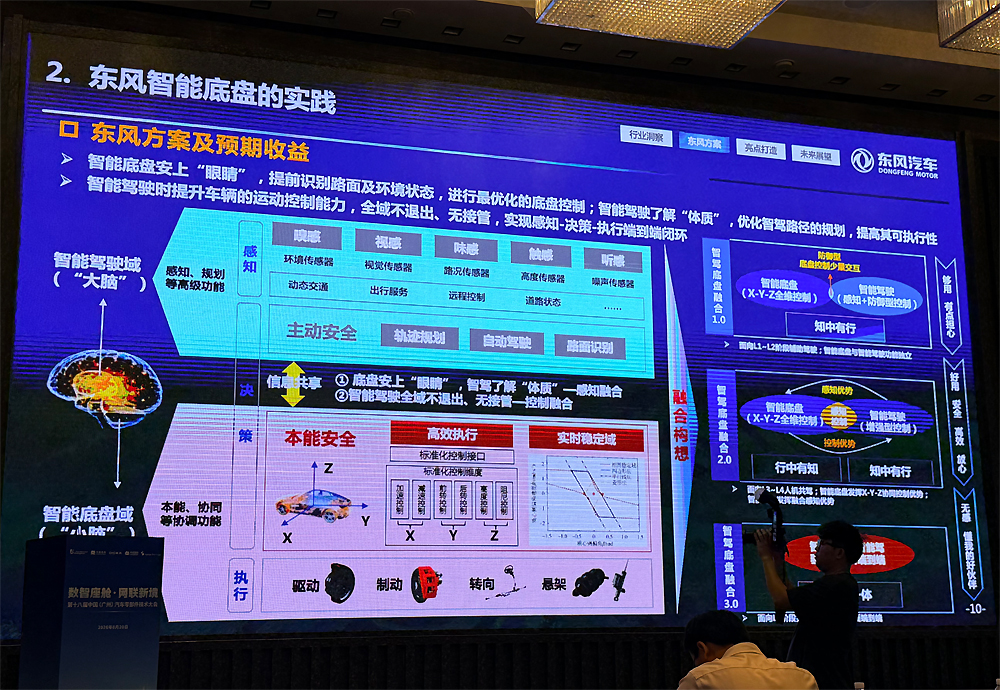
둥펑이 제시한 지능형 섀시 방안. 섀시가 '눈'으로 노면과 환경을 감지하고, 지능형 주행이 '체질'을 파악해 감지-결정-실행을 하나의 폐루프로 연결한다.
미리 준비하는 차
이런 변화가 가장 직접적으로 드러나는 곳은 제어의 시점이다. 현재의 많은 안전장치는 타이어가 미끄러지거나 차체가 불안정해진 뒤 이를 감지하고 개입한다. 지능형 섀시는 차량이 위험한 노면에 도달하기 전에 필요한 상태를 준비한다.
‘능동 예지형 미끄럼 방지’는 젖은 도로나 눈길, 빙판과 같은 저마찰 노면을 사전에 파악한다. 노면 정보에 차량 하중과 경사, 속도를 결합해 마찰계수를 추정하고 앞뒤 차축의 구동력과 제동력을 미리 배분한다. 저마찰 상태가 이어진다고 판단하면 미끄럼 방지 모드로 전환하고, 바퀴가 실제로 보인 반응을 이용해 노면 추정치를 계속 보정한다.
‘전 지형 사전 인식’은 과속방지턱과 자갈길, 비포장도로, 움푹 팬 노면, 교량 연결부처럼 일정하지 않은 지형을 구분한다. 둥펑은 Detection Transformer로 노면 이상을 검출하고 Vision Transformer로 노면 유형을 분류한다. 여기에 차량 동역학 추정을 결합해 카메라가 본 결과를 자동차가 실제로 경험한 충격과 움직임으로 재확인한다.
시각 정보만 믿을 수는 없다. 젖어 보이지만 실제로는 마른 노면일 수 있고, 그림자나 포장 흔적을 요철로 잘못 판단할 수도 있다. 따라서 카메라가 예측한 노면과 바퀴가 경험한 결과를 비교해 다음 판단을 수정해야 한다. 둥펑이 제시한 방식은 예측값과 관측값을 융합해 앞단의 인식을 물리적 반응으로 검증하는 폐루프다.
이 정보는 ‘예지형 매직카펫 서스펜션’으로 이어진다. 차량이 요철을 통과하기 전에 댐퍼와 차고, 서스펜션의 작동 상태를 바꿔 충격을 줄이고 차체의 자세를 안정시킨다. 도로를 보는 데서 끝나는 것이 아니라, 본 것을 승차감과 안정성을 바꾸는 행동으로 연결한다.
“사고가 일어난 뒤 제어하는 방식에서 위험을 예상하고 준비하는 방식으로 전환하는 것입니다.”
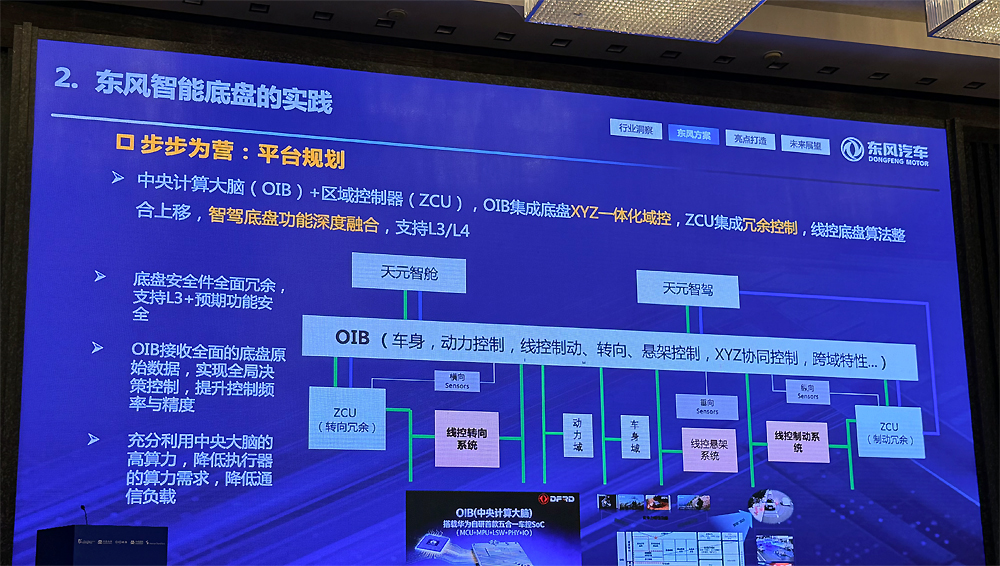
OIB 중앙컴퓨팅 대뇌와 ZCU 제어기를 결합한 플랫폼 구조. OIB에는 화웨이가 개발한 첫 5-in-1 차량용 SoC(MCU·MPU·LSW·PHY·IO 통합)가 탑재된다.
네 개의 액추에이터를 하나의 움직임으로
도로 위 자동차의 움직임은 구동과 제동, 조향, 서스펜션으로 나뉘지 않는다. 가속과 감속은 X축, 좌우 움직임은 Y축, 차체의 상하 운동은 Z축에서 동시에 일어나고 서로 영향을 준다. 둥펑은 이 기능들을 중앙에서 함께 조정하는 X·Y·Z축 통합제어를 추진하고 있다.
그 출발점은 물리적 실행기관의 서비스화다. SOA 아래에서 바이와이어 제동과 조향, 후륜조향, 서스펜션 같은 장치를 소프트웨어가 호출할 수 있는 독립적인 서비스 단위로 추상화한다. 상위 애플리케이션은 각 장치의 내부 작동방식을 모두 알 필요가 없다. 필요한 조향각과 감속도, 차체 높이를 요청하면 각 섀시 장치가 세부 실행을 담당한다. 인터페이스와 하드웨어의 내부 구현을 분리하면 차량이나 부품이 달라져도 상위의 운동제어 기능을 다시 활용할 수 있다. 개별 장치의 제어가 아니라 차량 전체의 움직임을 기준으로 구동과 제동, 조향, 서스펜션을 배분하는 것도 가능해진다.
둥펑은 이를 위해 OIB 중앙컴퓨팅 대뇌와 ZCU 제어기를 결합한 플랫폼을 계획하고 있다. 둥펑에 따르면, OIB에는 화웨이가 개발한 첫 5-in-1 차량용 SoC가 탑재된다. MCU와 MPU, LSW, PHY, I/O를 하나로 통합한 칩으로, 둥펑이 톈위안의 개발원칙으로 제시한 ‘자체개발+공동창조’를 보여주는 구체적인 사례다. OIB는 차체와 동력, 바이와이어 제동과 조향, 서스펜션의 원시 데이터를 받아 X·Y·Z축 통합제어와 영역 간 기능을 판단한다. 고성능 연산이 필요한 제어전략과 브랜드별 운동특성도 OIB에서 구현한다.
반면 ZCU는 조향과 제동처럼 안전에 중요한 기능의 현장 실행과 이중화 제어를 맡는다. 높은 수준의 판단은 중앙으로 올리되, 즉각적인 안전 실행은 액추에이터 가까이에 남긴다. 중앙컴퓨터의 연산성능을 이용하면서 통신 부하와 개별 제어기의 연산 요구를 낮추고, 중앙에 이상이 생겼을 때도 필요한 안전기능을 유지하기 위한 역할분담이다.
둥펑은 이를 대뇌와 심장, 사지의 결합으로 설명했다. OIB와 톈위안 지능형 주행은 대뇌와 눈, 마하 파워트레인은 심장, 바이와이어 섀시는 사지다. 섀시는 단순히 정확하게 움직이는 사지에 머물지 않는다. 차량의 상태를 판단하고 여러 장치를 조율하는 소뇌의 기능까지 맡는다.
AEM(오토모티브일렉트로닉스매거진)
<저작권자 © AEM. 무단전재 및 재배포 금지>
.jpg) [ICS] 10BASE-T1S 무료 교육 (매월 둘째 주 금요일)